Werke
Software, Musik und Dinge aus dem Drucker — gebaut, aufgenommen und gedruckt von Kevin.
- 3D-Druck
- 4
- Filter
- alle zeigen
3D-Druck 4
-
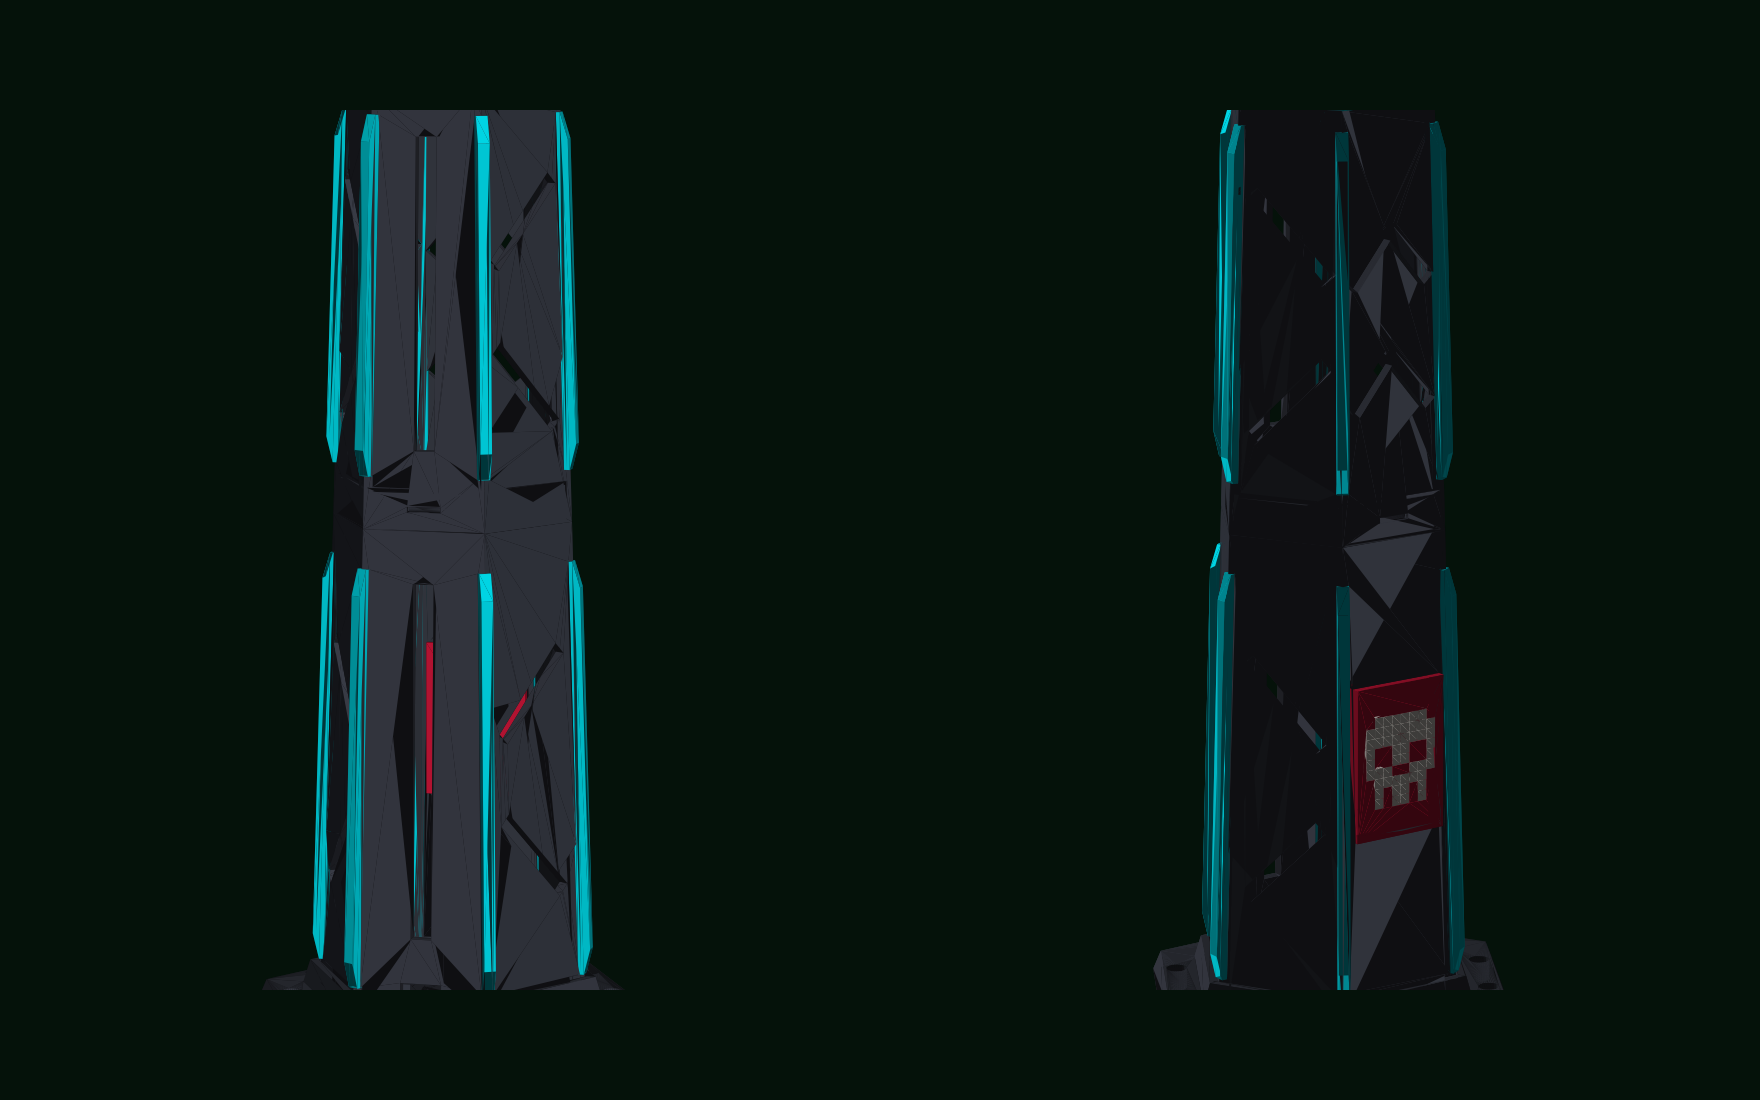
Lampen-Turm
3D-Druck 2026
Elegoo Centauri Carbon 2 · PLA · 4 Farben · 36 cm · 3 Teile, steckbar
Ein Gehäuse für einen LED-Stab: 36 cm hoch, sechseckig, und komplett per Python-Skript erzeugt statt von Hand modelliert. Drei Druckteile, die ohne Schrauben und Kleber ineinanderstecken - Grundplatte mit Podest und Klemmrippen, Turm unten mit Steck-Hals und Pixel-Skull-Panel, Turm oben mit Klick-Noppen und offener Krone. Die vier Farben liegen als getrennte Objekte in der 3MF: Korpus schwarz, Finnen und Ring cyan, Skull weiß, Panel rot.
-
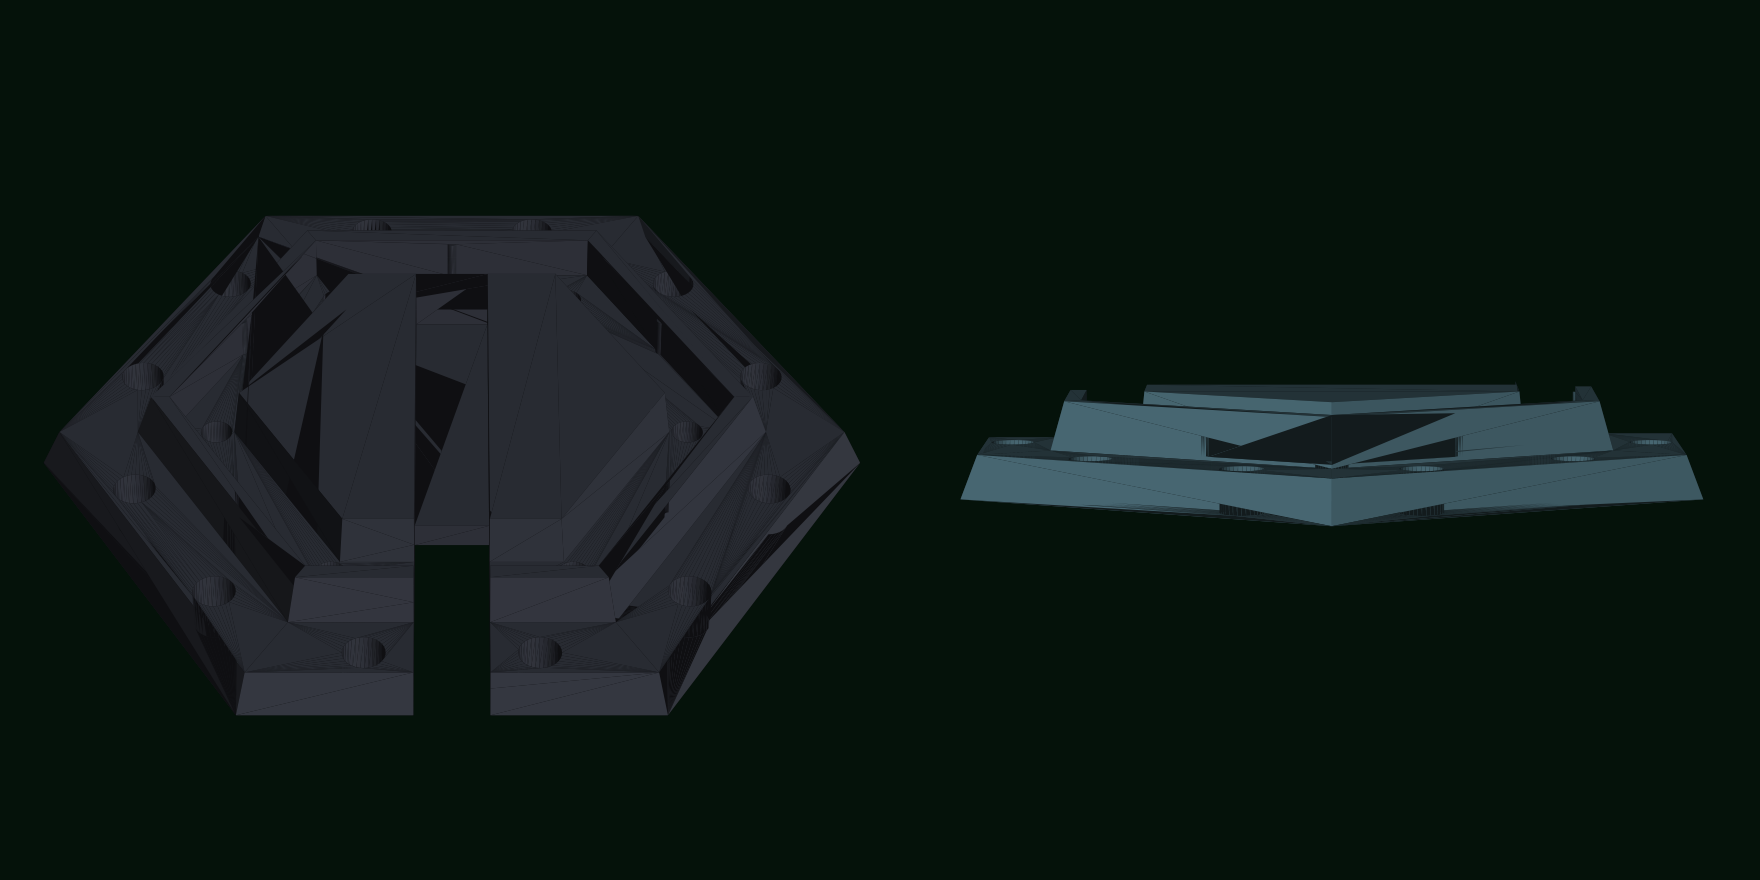
Lampen-Turm — Grundplatte
3D-Druck 2026
PLA schwarz · Schlüsselweite 136 mm · 8 mm stark · Kabelrinne nach hinten
Die Grundplatte im Detail: ein Sechskant mit einem Podest, auf dem der Lampenfuß ganz aufliegt, und Klemmrippen, die den Turm halten. Das Kabel wird von oben in eine offene Rinne gelegt statt durchgefädelt; nach hinten läuft die Rinne bis auf Tischhöhe aus, damit die Platte plan steht und nichts klemmt.
-
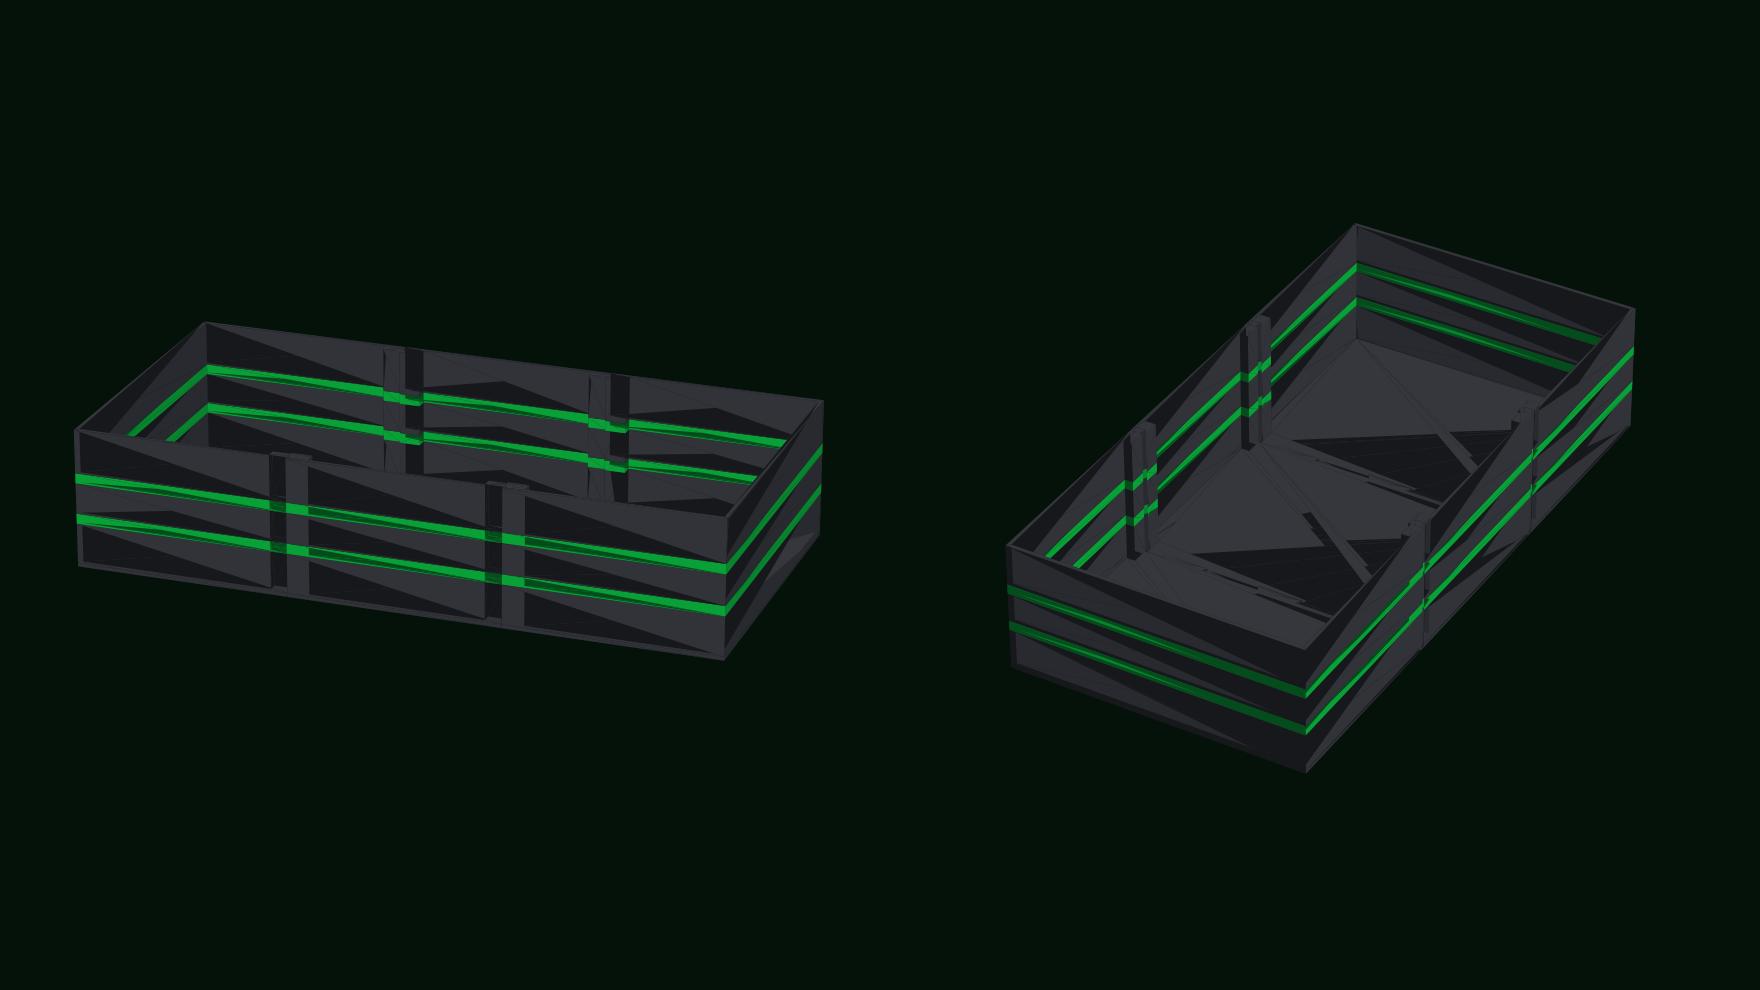
TV-Schublade
3D-Druck 2026
Elegoo Centauri Carbon 2 · PLA schwarz/grün · 3 Teile, steckbar · 497 × 245 × 108 mm
Eine Schublade für das Fach im TV-Unterschrank: 500 × 110 mm Öffnung, gedruckt als 497 × 108 × 245 mm. Zu groß für eine Druckplatte, deshalb dreiteilig - links, Mitte, rechts, jedes Teil unter 172 mm Grundfläche, damit überall Luft zur Sperrzone und zum Prime-Tower bleibt. Die Teile werden von oben aufeinandergeschoben: senkrechte Schwalbenschwanz-Schienen an Vorder- und Rückwand, dazu drei flache Schwalbenschwanz-Laschen im Boden je Naht, 0,2 bis 0,25 mm Spiel. Kein Kleber, keine Schrauben. Wie der Lampen-Turm komplett per Python-Skript konstruiert; Wände und Boden 3 mm, zwei grüne Streifen als reine Farbwechsel in der Höhe.
-
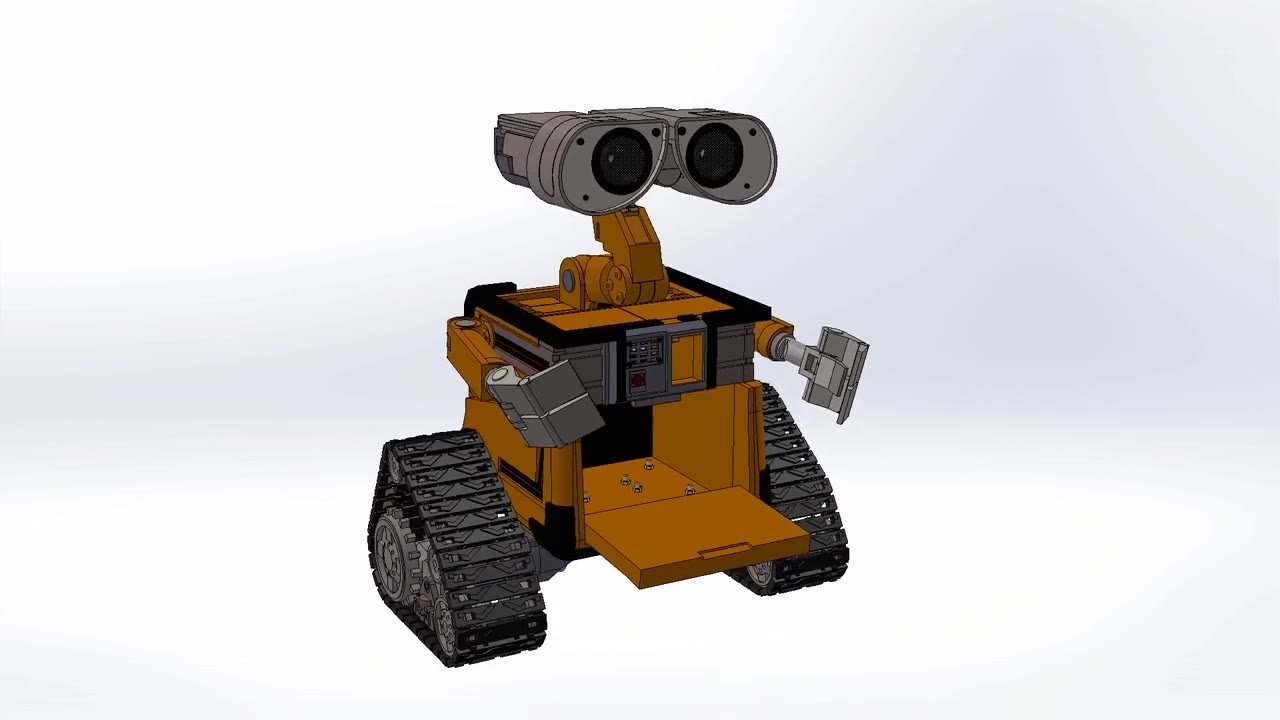
WALL·E
im Bau 2026
Elegoo Centauri Carbon 2 · PLA · 310 Teile · ESP32, PCA9685, 2× BTS7960 · 7 Servos
WALL·E als fahrender Roboter nach dem Design von Simon Bluett (chillibasket). 310 gedruckte Teile, davon 210 Kettenglieder und Stifte. Sieben Servos bewegen Augen, Kopf, Hals und Arme, zwei Getriebemotoren treiben die Ketten an. Das Original steuern ein Arduino Uno mit Motor Shield und ein Raspberry Pi. Diese Fassung läuft mit einem ESP32, zwei BTS7960-Motortreibern und einem PCA9685 für die Servos. Die Servos bekommen eigene 6 V, der ESP32 eigene 5 V, beides aus einem 3S-LiPo. Stand September 2026: Alle Teile sind gedruckt, der Zusammenbau beginnt. Die Bauanleitung mit Schaltplänen und Testprogrammen für diese Variante ist unten verlinkt. Die ersten beiden Bilder sind CAD-Ansichten aus dem Aufbau-Video des Designers. Fotos vom eigenen Bau folgen.