im Bau 2026
WALL·E
Elegoo Centauri Carbon 2 · PLA · 310 Teile · ESP32, PCA9685, 2× BTS7960 · 7 Servos
- Art
- im Bau
- Jahr
- 2026
- Bilder
- 4
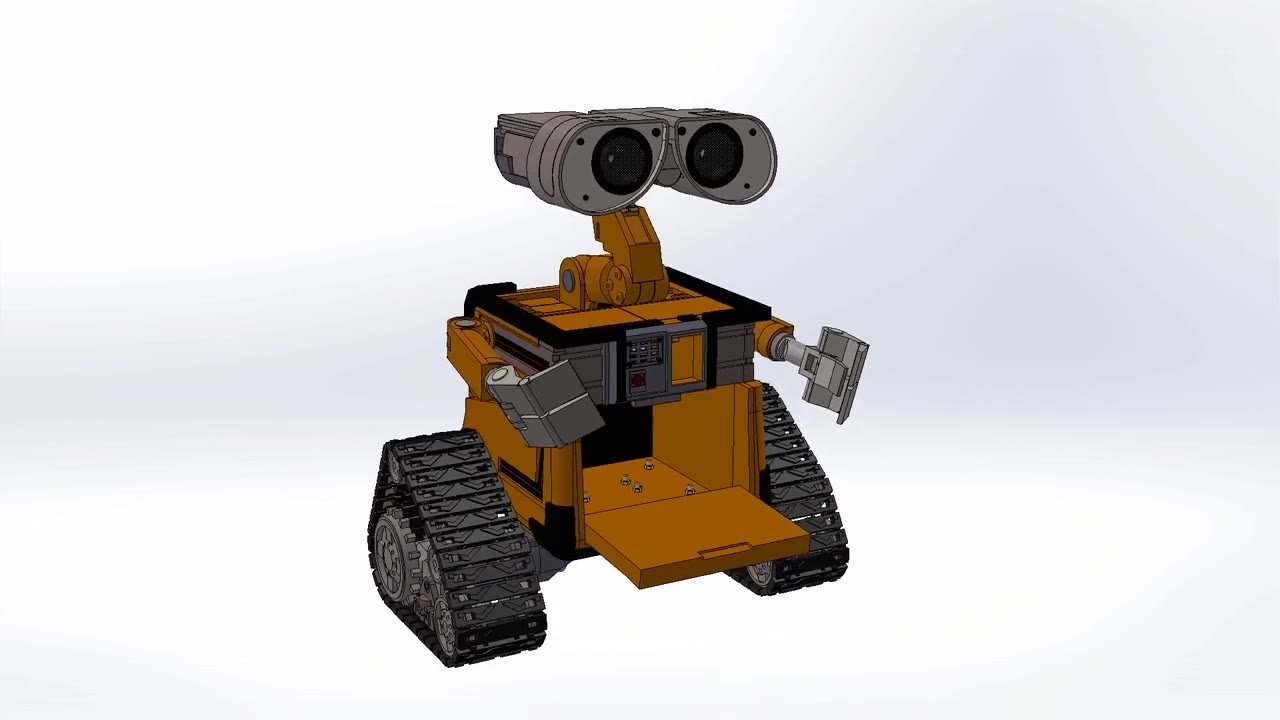
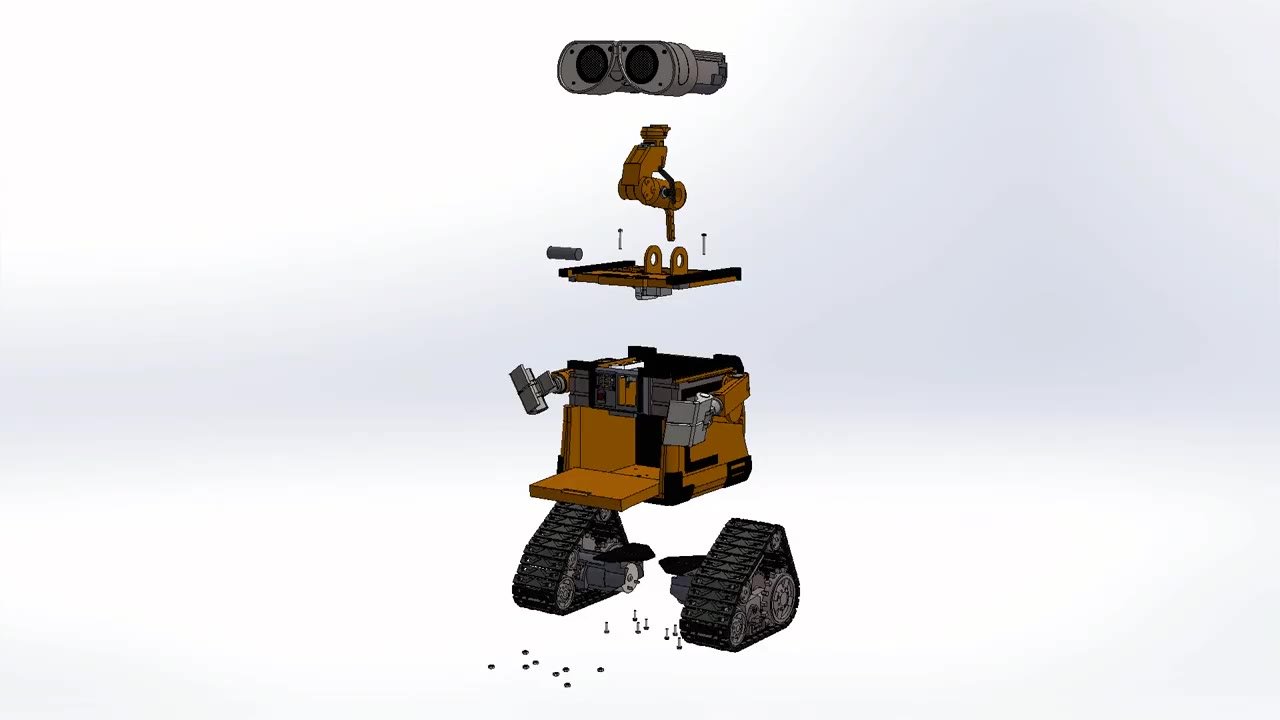
WALL·E als fahrender Roboter nach dem Design von Simon Bluett (chillibasket). 310 gedruckte Teile, davon 210 Kettenglieder und Stifte. Sieben Servos bewegen Augen, Kopf, Hals und Arme, zwei Getriebemotoren treiben die Ketten an.
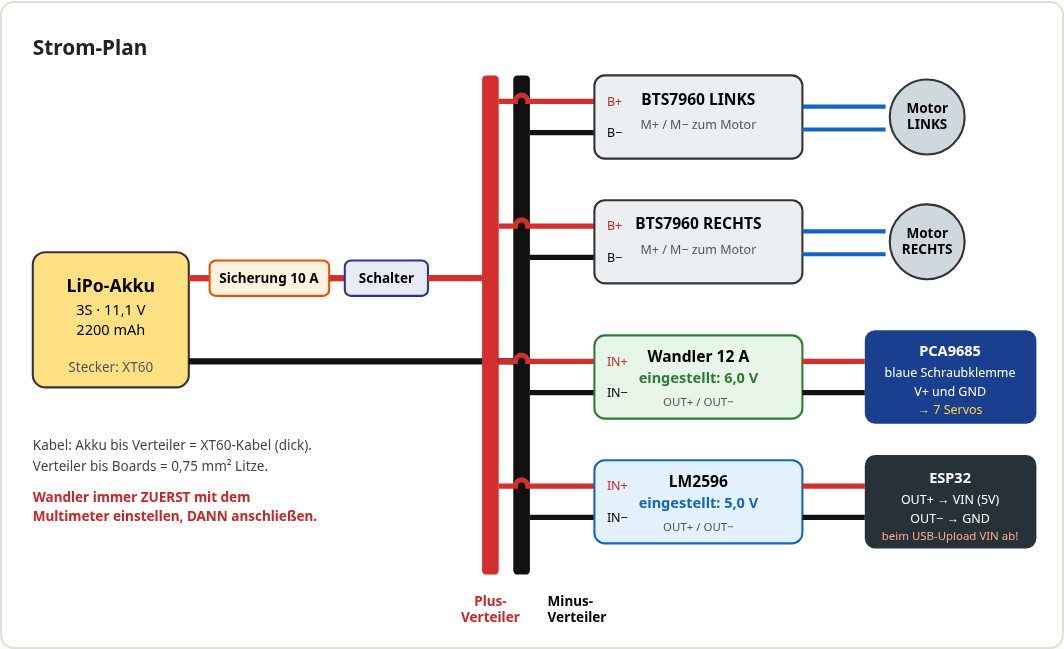
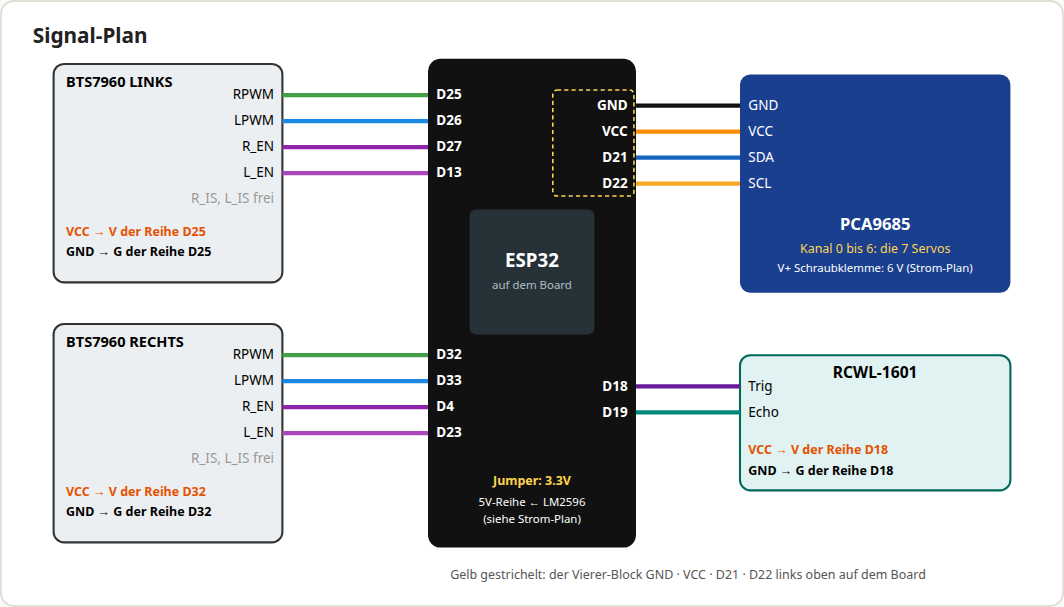
Das Original steuern ein Arduino Uno mit Motor Shield und ein Raspberry Pi. Diese Fassung läuft mit einem ESP32, zwei BTS7960-Motortreibern und einem PCA9685 für die Servos. Die Servos bekommen eigene 6 V, der ESP32 eigene 5 V, beides aus einem 3S-LiPo.
Stand September 2026: Alle Teile sind gedruckt, der Zusammenbau beginnt. Die Bauanleitung mit Schaltplänen und Testprogrammen für diese Variante ist unten verlinkt.
Die ersten beiden Bilder sind CAD-Ansichten aus dem Aufbau-Video des Designers. Fotos vom eigenen Bau folgen.